
【電子機器・モジュール組立】締め忘れ・逆順組み付け等のポカミスを防止|エッジAIカメラ工程作業モニタリングシステム
株式会社 村田製作所×株式会社 RUTILEA
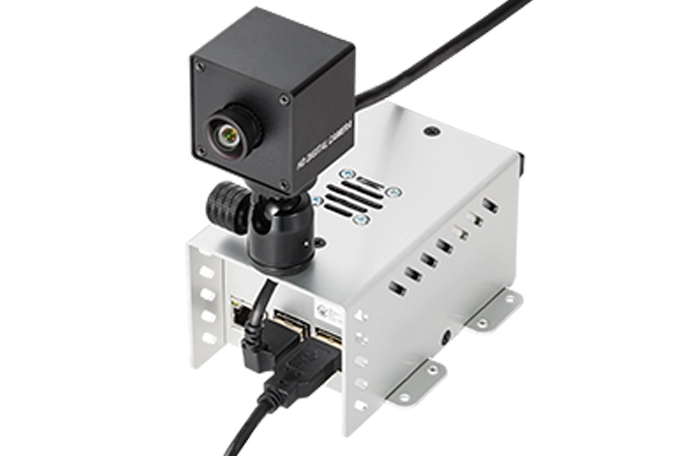
本システムは、電子機器モジュール組み立て時の「ネジ締め忘れ」や「コネクタ挿入の逆順」などのポカミスを、村田製作所製エッジAIカメラとRUTILEA社製ノーコードAI「REO」を組み合わせた「骨格×物体」のハイブリッド検知でリアルタイムな防止を支援するソリューションです。
カメラ部はAI搭載の小型PCから分離して設置できるため、狭小スペースにも導入しやすく作業者の邪魔になりません。さらに、外部ネットワークから遮断されたローカル環境(クラウドレス)で運用可能なため、機密情報を保護しながら生産技術(生技)担当者の手で機動的に調整できる体制を構築し、不良流出の防止に大きく貢献します。
商品基礎情報
想定事例(現場の前提条件)
社外秘図面や新製品情報を扱う狭小なセル生産ラインなど、ローカル環境が必要な現場を想定しています。
| 項目 | 詳細想定 |
| 対象業界 / ワーク | 電子機器製造業 / 通信ユニット・電源基板等のモジュールパーツ |
| 管理対象の作業 | セル作業台での手作業組み立て(コンデンサ部品等の取り付け、ワッシャー組付け、フィルム剥離、緩衝材設置など) |
| 想定される環境条件 | 狭小セル作業台、顧客図面や新製品情報を扱うため外部インターネット接続厳禁 |
現場が抱える「生技(製造技術)あるある」の4大課題
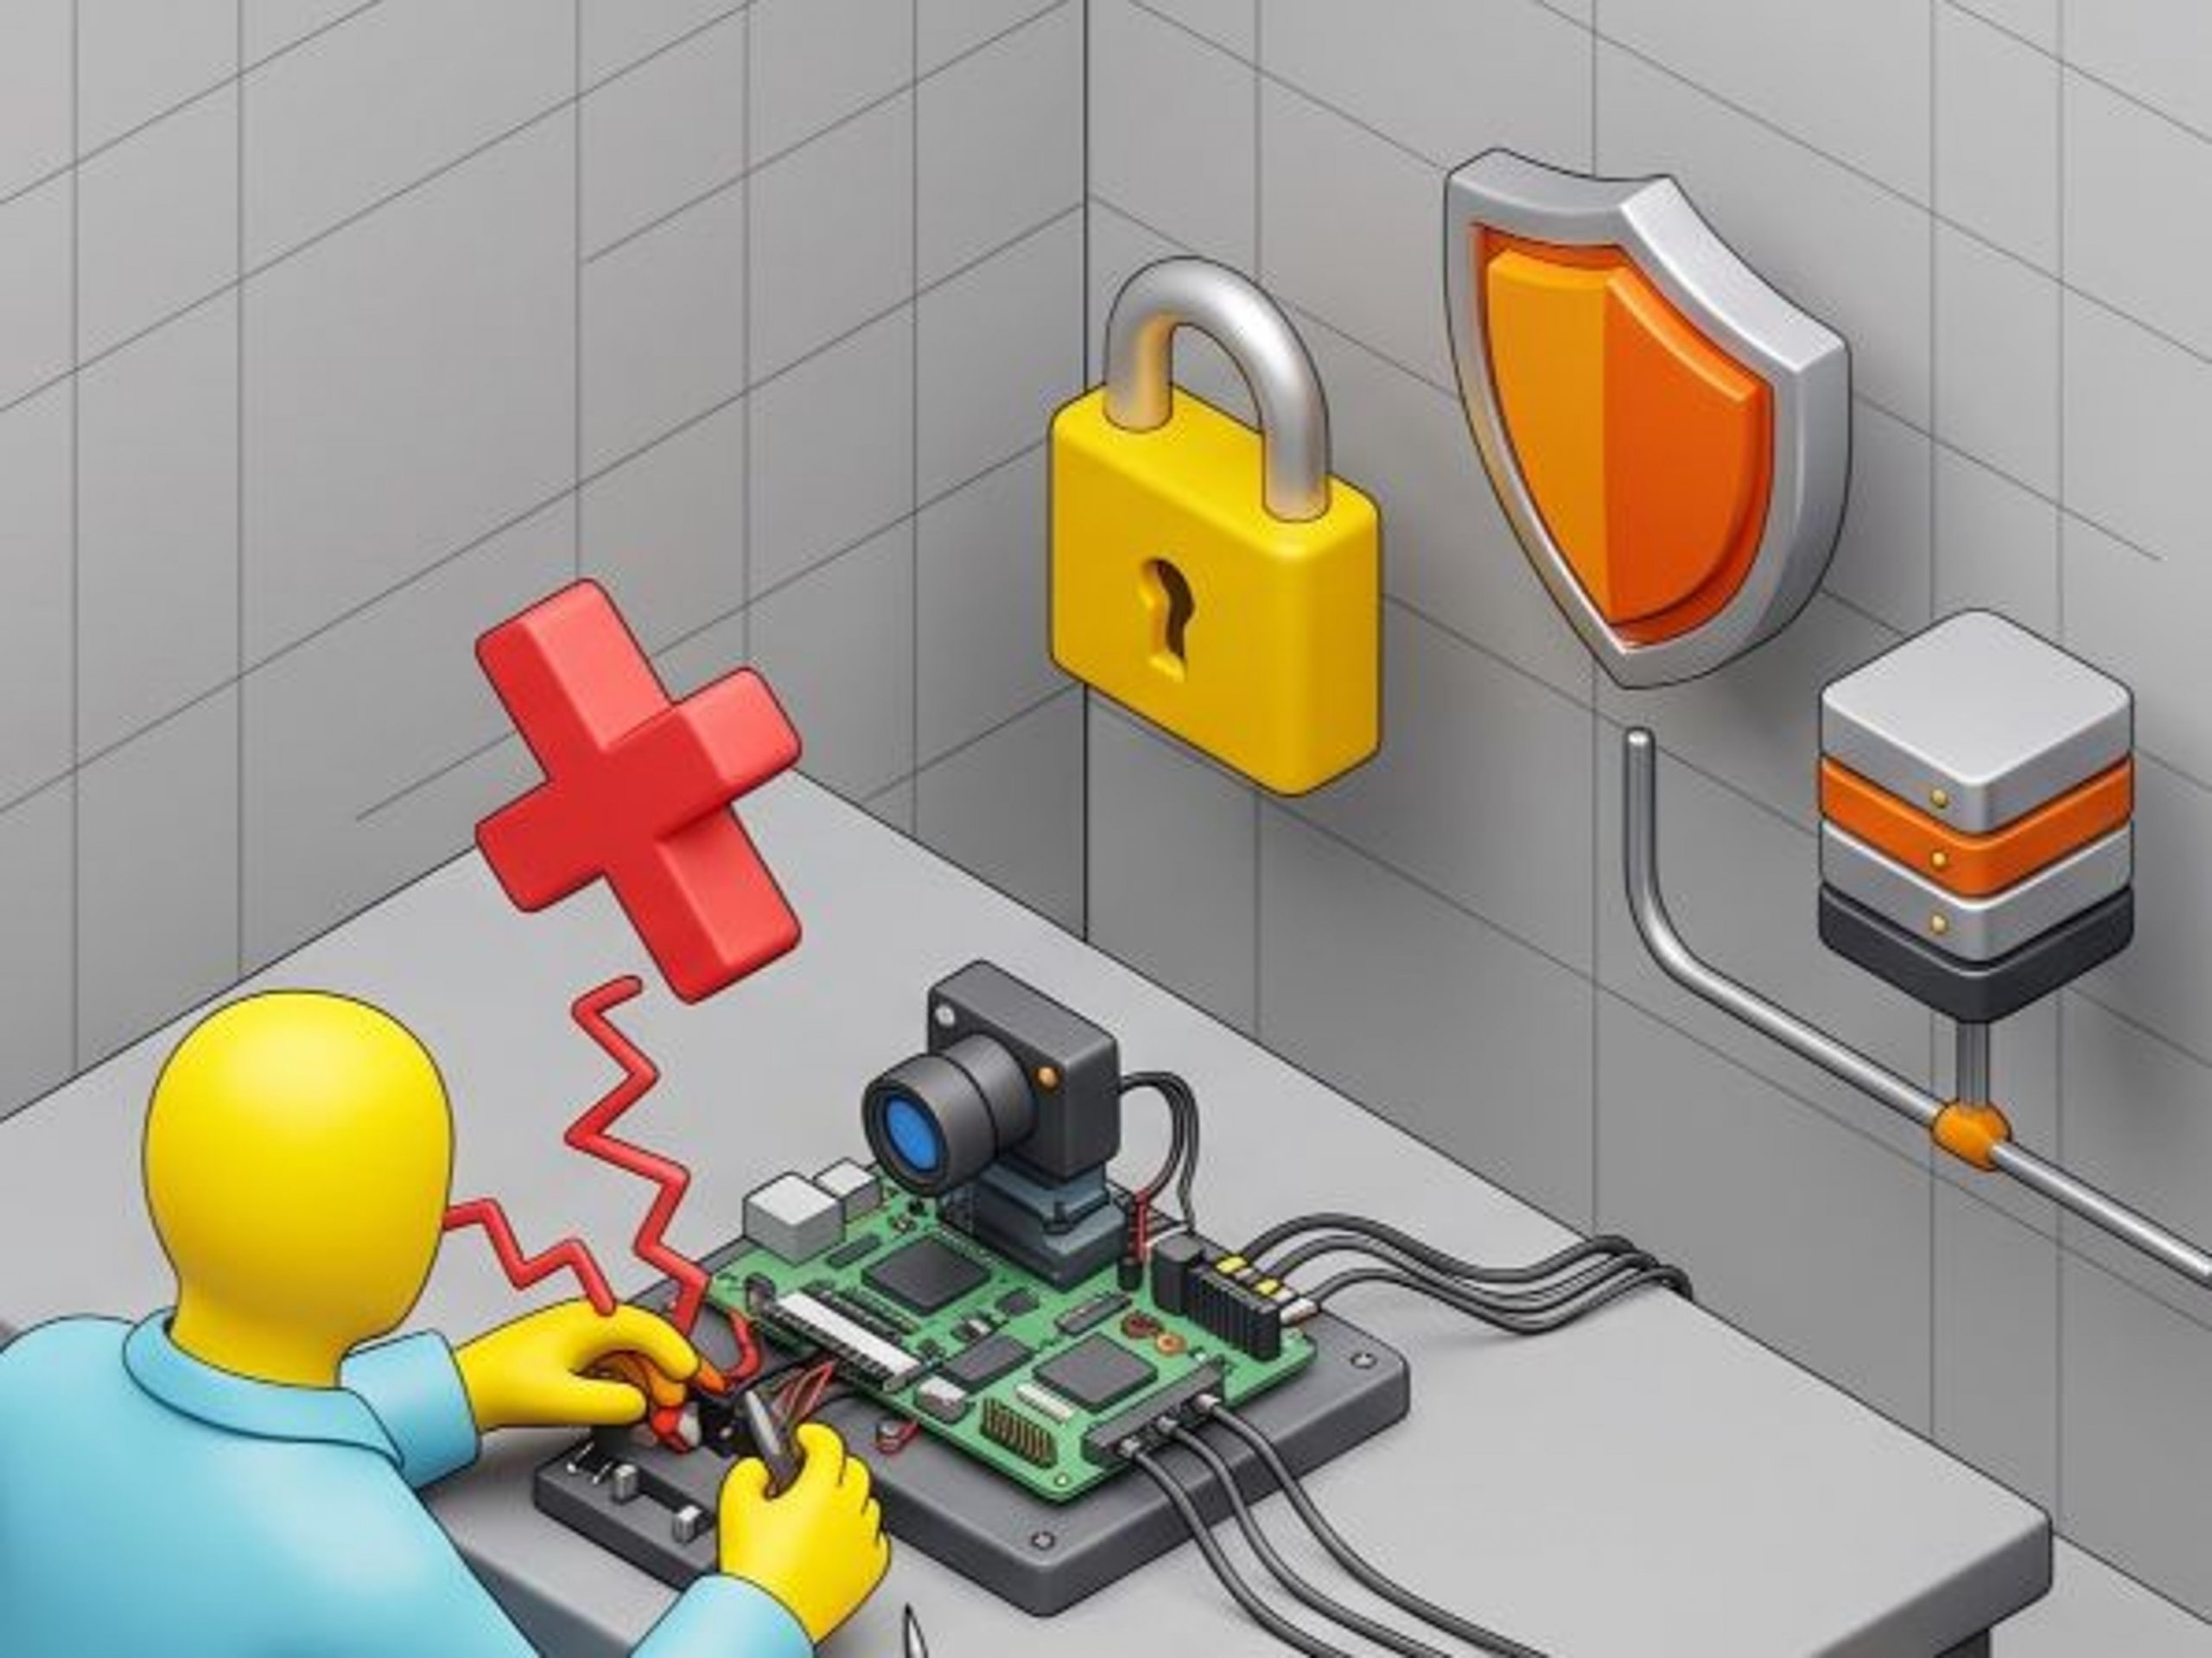
電子機器モジュールや基板の組み立て工程において、従来のAI作業管理システム導入を阻む4つの壁がありました。
手元や工具による死角(オクルージョン)の発生:
密集した作業台では、作業者の手や電動ドライバーがネジ・基板を覆い隠してしまい、一般的な定点カメラでは締め忘れやワッシャー欠品を正確に検知できない。
図面や基板パターンの機密保持によるクラウドレス(社外回線遮断)必須要件:
新製品の構造や基板配線パターンは重要機密のため、作業映像を外部クラウドへ送信するシステムは社内セキュリティ基準により導入不可。
高額なAIサーバー投資と配線工事の壁:
単一セル作業台の改善に対して、高額な専用サーバーラックや大規模な電気工事が必要となり、予算承認が得られず小規模な改善が停滞する。
多品種少量生産に伴うAI再学習の工数負担:
品番や手順変更のたびにAIベンダーや専門IT担当者へプログラム修正を依頼するため、現場の段取り替えのスピードに追いつかない。
導入・運用シミュレーション(解決へのアプローチ)
カメラヘッド分離型による死角のない配置と、外部回線を遮断した現場完結運用、マウス操作のみのノーコード設定により、電子機器モジュールパーツの組み立てにおける締め忘れや逆順組付け等のポカミス防止に貢献します。
【導入4ステップ概要】
| フェーズ | 実施内容 | 現場目線の工夫・ポイント |
| Step 1:カメラ設置 | 超小型カメラヘッドの固定と斜め上からのアングル調整 | 狭い治具フレームの隙間に小型雲台で固定し、作業者の手や工具でネジが隠れる死角を斜め上からの撮影で回避。 |
| Step 2:現場完結環境 | 外部ネットワークから遮断されたローカル機器接続 | 工場外インターネット回線を使用せず、作業台の足元で完結するローカル運用で社内セキュリティ規程をクリア。 |
| Step 3:ノーコード登録 | 正しい作業動画をベースにしたマウス操作によるルール学習 | プログラミング不要。良品の作業動画から対象部品をマウスで囲み(アノテーション)、作業ルールをブロックと線で繋ぐだけで設定完了。 |
| Step 4:現場運用 | 骨格×物体のハイブリッド判定と警告通知 | 手順の逆順や締め忘れを検知した瞬間、作業台の警告ランプや画面表示で作業者に知らせて即時手直し。 |
【各ステップの詳細ポイント】
Step 1:狭小セルへの物理配置(死角の回避)
- モジュール組み立て台の治具支柱や照明フレームへ、小型カメラヘッドを付属の首振り雲台により固定します。
- 作業者の手元や電動ドライバーでネジ穴が隠れない斜め上のアングルから撮影することで、手元の死角(オクルージョン:手元や工具で作業箇所が隠れる状態)を効率的に回避します。
Step 2:外部回線遮断による現場完結運用(クラウドレス)
- 工場の外部ネットワークから切り離されたローカル環境でシステムを稼働させます。
- 電子機器モジュールの図面や基板配線パターンといった機密情報が社外クラウドへ流出するリスクを物理的に防止し、厳格な社内セキュリティ基準をクリアします。
Step 3:マウス操作のみのノーコード作業登録(REOの活用)
- 現場で撮影した作業動画から、マウス操作で基板・ネジ・工具を囲むだけで簡単にアノテーション(AIへの目印登録)が行えます。
- 「右ネジ締め → 左ネジ締め」といった作業手順も画面上のブロックを線で繋ぐだけで設定でき、品種替え時の再設定も現場完結で約30分で完了します(※設定対象や条件により異なります)。
Step 4:骨格×物体のハイブリッド判定と即時フィードバック
- 「作業者の手の動き(骨格検知)」と「ネジや工具の位置(物体検知)」を組み合わせ、単に手をかざしただけの動作と実際の締結作業を高精度に識別します。
- ネジの締め忘れ、作業順序の逆順、ワッシャー欠品を検知した瞬間に、モニターの赤色表示や警告灯で現場作業者に即時通知し、不具合ワークの流出リスクを低減します。
期待される導入効果(目標・予測)
電子機器モジュールパーツの組み立てセルに本システムを適用することで、締め忘れ・逆順・欠品ポカミスの流出ゼロと、月間数十時間規模の手戻り工数削減を実現します。
組み立てポカミス流出 | 大幅な減少:
ネジの締め忘れ、逆順組付け、ワッシャー等の部品欠品を工程内で即時検知し、未完成品の次工程流出のリスクを低減します。
手戻り・分解修理工数 | 月間数十時間以上の削減が期待できます:
後工程の通電検査や出荷後検査で発覚していた不具合の分解・再組立作業を減らし、品証・生技部門の突発対応工数を圧縮します。
段取り替え時のモニタリング切り替え | 現場で対応可能:
専門のIT担当者を現場に呼ぶことなく、生産技術者や現場リーダーがREOの画面上でモニタリング画面を切り替えられます。
関連製品概要
本ユースケースで使用を想定している『エッジAIカメラ工程作業モニタリングシステム』は、村田製作所の専用エッジAIカメラとRUTILEA社のノーコードソフトを用いた、現場主導で導入できるソリューションです。
よくある質問(FAQ)
導入を検討する上でボトルネックとなりやすい制約や仕様について解説します。
Q. 既存の防犯カメラを本システムに接続してAI化することは可能ですか?
A.不可能です。本システムは、映像の取得と初期処理を専用カメラ側で行うアーキテクチャを採用しているため、市販のIPカメラや既存の防犯カメラをそのまま流用することはできません。なお、使用時のドライバーインストールが不要なUSBカメラなどであれば、流用できるケースがあります。
Q. どのような作業環境だとAIの判定精度が低下しますか?
A.作業者の体で手元が隠れる角度からの撮影や、照明が極端に暗い環境下では精度が低下します。
AIはカメラの映像から工具や部品を認識するため、物理的な死角(オクルージョン)が発生すると正しく判定できません。導入時は、対象となる作業工程を真上や斜め上から遮蔽物なく撮影できるよう、カメラの設置場所と照明環境を調整する必要があります。
Q. 導入前にAIの判定精度を試すことはできますか?
A.実際の作業映像を用いた事前検証を弊社にて承ります。
これまでに、様々な現場に対して導入可否検証を行ってきた丸文の知見を活かし、お客様の現場課題に応じた提案を行っています。実際の現場で撮影した映像を元に、システムが正しく工具や動きを認識できるかどうかの検証ステップを経てから本導入へ進むことができます。
執筆・監修
丸文株式会社 システム事業本部 DX事業推進担当
丸文株式会社は、国内外にて電子部品および産業機械等の拡販を数十年にわたって行っているエレクトロニクス商社です。当部署は、製造業における生産性向上や品質管理の課題を解決するために、エッジAIカメラ工程作業モニタリングシステムやIoTソリューションの提案・導入支援を専門に行う営業チームです。大手製造業様との豊富な実証実験(PoC)の知見を活かし、お客様の現場環境(レガシー設備や厳しいセキュリティ要件など)に合わせた導入検証から本格稼働まで、一貫した伴走型サポートを提供しています。
・公開日:2026-10-28