
motorBench® Development Suiteを使ってみよう[ハードウェア接続編]
前回の「セットアップ編」では、開発環境のインストール手順についてご紹介しました。
今回は、実際のモーター動作に向けた準備として、Microchip社推奨の評価ボード「MCLV-2 ボード」を例に、ハードウェアの接続手順、各種ジャンパー設定、および接続時の注意点について解説します。
今回の例として紹介している開発ボードや Plug-In Module、リファレンスモーターに限らず、他にもサポート対象になる機材は多種あります。その他の機材情報に関しては、motorBench® Development Suiteを使ってみよう[概要編] でも紹介していますので、合わせてご参照ください。目次
使用機材
Microchip社推奨のリファレンス環境を構築します。
motorBench® Development Suite によるモーターパラメータ自動測定(セルフコミッショニング)および FOC(磁界指向制御)による精密なモーター回転駆動デモを行うためのハードウェアセットアップを行います。
使用機材について
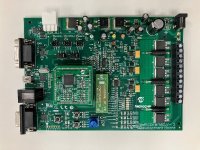 |
dsPICDEM™ MCLV-2 Development Board(DM330021-2)(外部リンク) 低電圧(最大48V/15A)のブラシレスDC(BLDC)および永久磁石同期モーター(PMSM)制御開発に対応したMicrochip社の標準評価ボードです。電流検出用オペアンプや保護回路を備え、PIMを差し替えることで様々な 16ビット dsPIC® や、 32ビットマイコンの評価が可能です。このボードには、dsPIC33EP256MC506 外部オペアンプ モーター制御 PIM(MA330031-2)と、外部オペアンプ構成マトリックスボード(EXTERNAL OP_AMP)が同梱されています。 |
 |
dsPIC33EP256MC506 External Opamp Motor Control PIM(MA330031-2)(外部リンク) 高速・高性能なモーター制御用DSC「dsPIC33EP256MC506」を搭載したプラグインモジュールです。基板上の外部オペアンプ回路を使用して高精度な電流フィードバックを行う構成で、motorBench® Development Suite が標準サポートしている推奨PIMです。 |
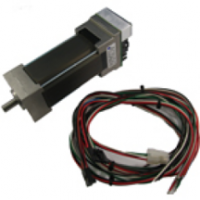 |
24V 3-PHASE BRUSHLESS DC MOTOR WITH ENCODER(AC300022)(外部リンク) エンコーダ付き24V仕様の3相PMSM/BLDCリファレンスモーター(Hurst社製)です。motorBench® Development Suite 上に標準でパラメータ定義ファイル(.xml)が用意されているため、FOC制御の評価・実験に最適です。 |
 |
MPLAB® ICD 4 In-Circuit Debugger(DV164045) 高速なプログラム書き込みとリアルタイムデバッグに対応したMicrochip純正インサーキットデバッガです。 ※ 今回の例では、ICD 4 を使用していますが、現在のデバッガの推奨製品は以下になります。 MPLAB® ICD 5 In-Circuit Debugger/Programmer(DV164055) |
 |
24V Power Supply(AC002013) 24V / 2.2A センタープラスのACアダプタです。MCLV-2ボードおよびモーター駆動用の安定したロジック/パワー電源として使用します。 |
 |
USB to Serial Converter PC と MCLV-2 ボード間でUART通信を行うためのシリアル変換ケーブルです。motorBench® Development Suite 上でのセルフコミッショニング(パラメータデータ通信)およびモニタリングに使用します。 |
ハードウェア セットアップ
ハードウェア接続例
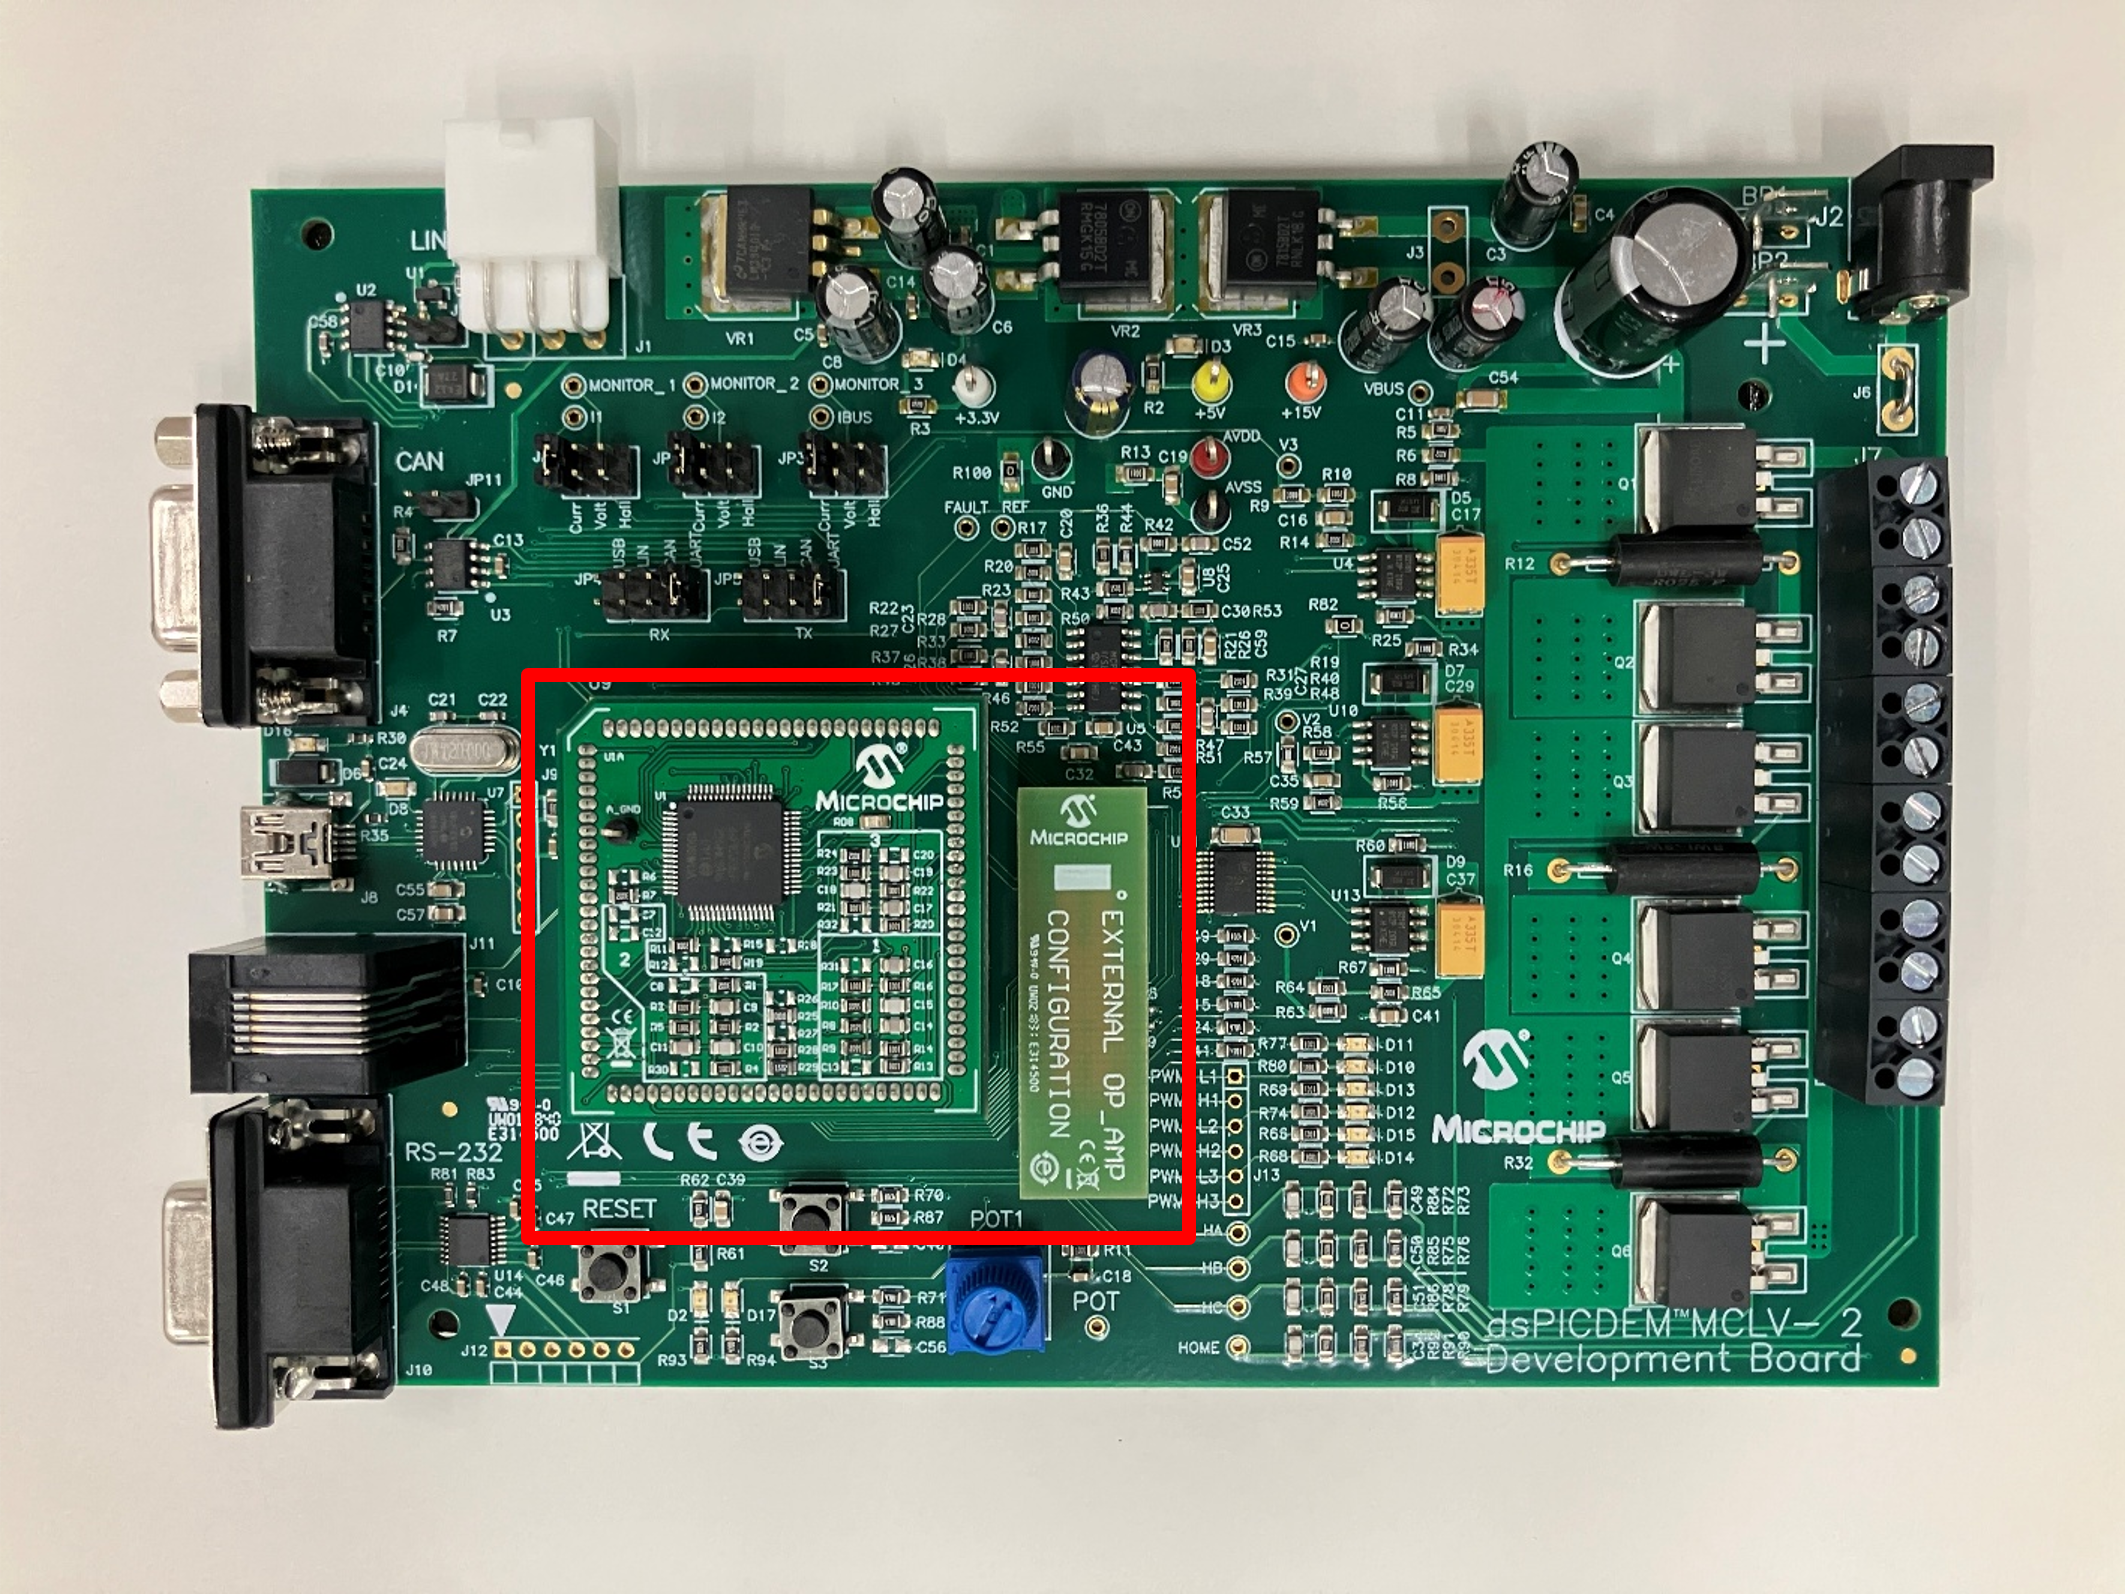
・MCLV-2 ボードに同梱されている、dsPIC33EP256MC506 外部オペアンプモーター制御 PIM(MA330031-2)と、外部オペアンプ構成マトリックスボード(EXTERNAL OP_AMP)が、正しく接続されていることを確認します。
※この PIM(Plug-In Module)は、Microchip社 の motorBench® Development Suite(外部リンク)のページに記載されているサポート対象の PIM と交換できます。
・J14 コネクタに装着されているオペアンプ構成マトリックスボードが、使用する PIM の仕様(外部オペアンプ/内蔵オペアンプ)と一致しているか確認してください。 外部オペアンプ モーター制御 PIM には外部マトリックスボードが必要であり、内部オペアンプ モーター制御 PIM には内部マトリックスボードが必要です。
例えば、
dsPIC33EP256MC506 外部オペアンプ モーター制御 PIM(MA330031-2)の場合は、EXTERNAL OP_AMP
dsPIC33EP256MC506 内部オペアンプ モーター制御 PIM(MA330031)の場合は、INTERNAL OP_AMP
の組み合わせで使用します。
※ 本記事では、dsPIC33EP256MC506 外部オペアンプ モーター制御 PIM と、EXTERNAL OP_AMP の組み合わせを対象に説明しています。
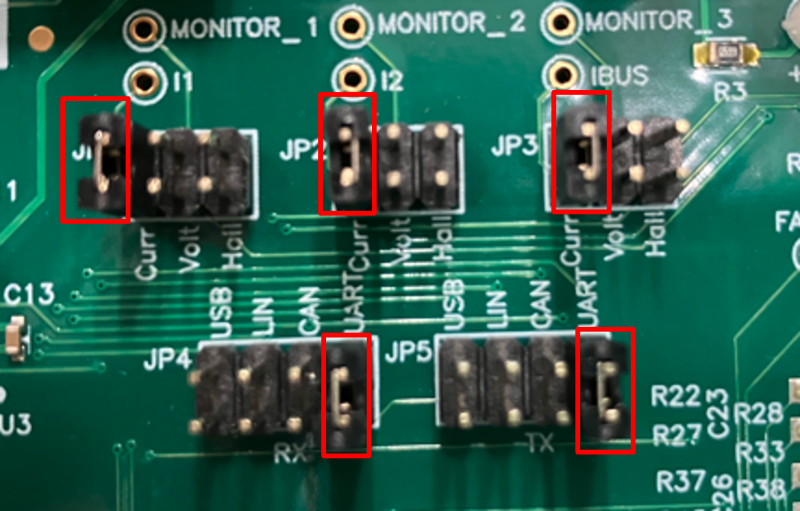
・MCLV-2 ボードの、ジャンパー JP1、JP2、JP3 は、モーター制御アルゴリズムに必要なフィードバック信号を選択します。ここでは「Curr」の位置に設定してください。
・ジャンパー JP4、JP5 は、送受信ピン用の通信バスを選択します。ここでは「UART」の位置に設定してください。
モーターのコネクタ接続
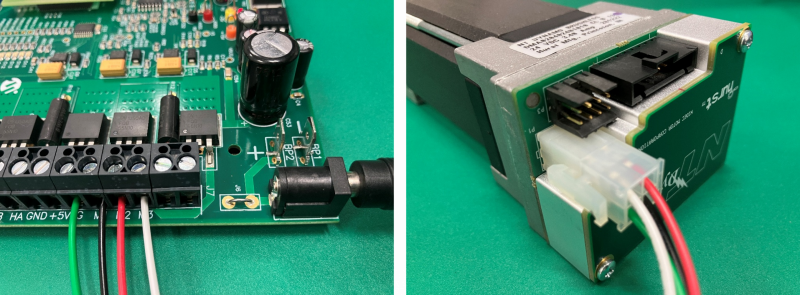
・24V BLDCモーターの [黒、赤、白] の信号線を、MCLV-2 ボード上の J7 コネクタの [M1、M2、M3]端子に接続します。
緑色の線は J7 コネクタの G端子、もしくは未接続でも構いません。
黒 = M1
赤 = M2
白 = M3
緑 = G(もしくは未接続)
電源とデバッガの接続
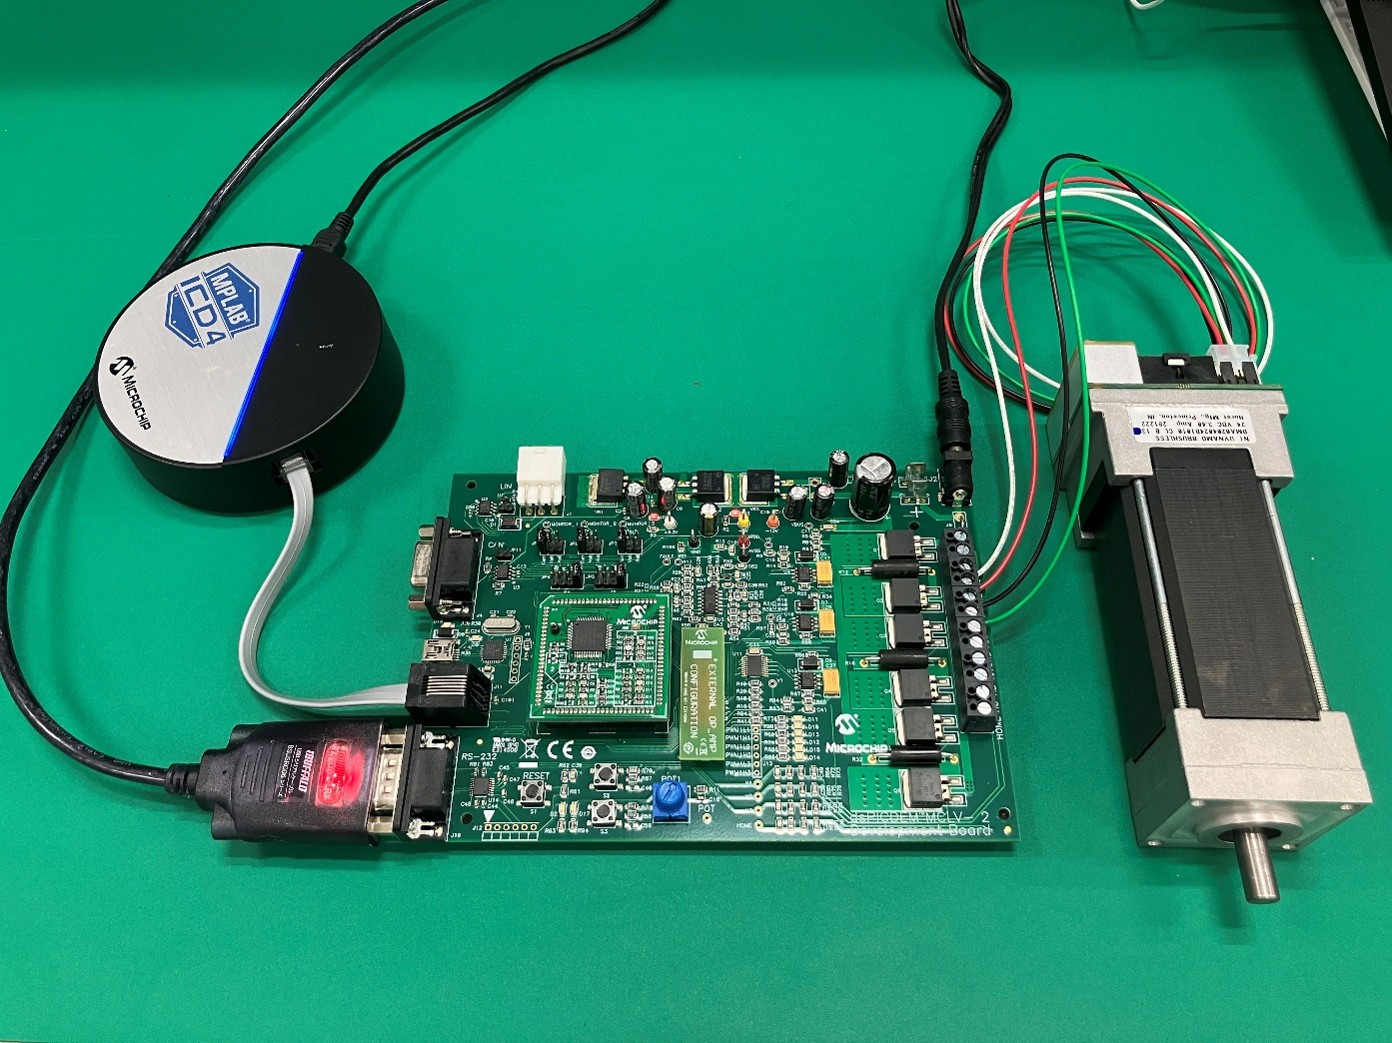
・最初に、24V 電源のバレルコネクタを MCLV-2 ボードの J2 に接続して電源をつなぎます。
注)必ず、デバッガおよび USB to Serial Converter よりも先に MCLV-2 の電源を接続してください。
・ICD 4 のデバッガを使用する場合は、MCLV-2 ボードの J11 に接続し、USB Type-A側をPCに接続します。
(PICkit™4 のデバッガを使用する場合は、MCLV-2 ボードの J12 に接続します。)
・最後に、USB to Serial Converter を MCLV-2 ボードの J10 に接続し、USB Type-A側をPCに接続します。
まとめ
今回は、実際にモーターを動かすための準備として、Microchip社が推奨する評価ボードを例とした、ハードウェア接続手順および、各種ジャンパー設定や接続時の注意点などを説明しました。
次回は、本記事で構築したハードウェア環境を前提とし、MPLAB® X IDEでのサンプルプロジェクト立ち上げから MCC(MPLAB® Code Configurator)の起動までの手順を解説します。
motorBench® Development Suiteを使ってみよう[MCC設定編] >>以下の記事では、motorBench® Development Suite の概要説明や操作方法を紹介していますので、ぜひこちらもご参照ください。
motorBench® Development Suiteを使ってみよう[概要編] >>
motorBench® Development Suiteを使ってみよう[セットアップ編] >>
motorBench® Development Suiteを使ってみよう[セルフコミッショニング編] >>
motorBench® Development Suiteを使ってみよう[モーター駆動デモ編] >>
登録商標について
Microchip社のロゴ、motorBench®、MPLAB®、dsPIC® は、Microchip社の登録商標です。
dsPICDEM™、PICkit™ は、Microchip社の商標です。その他すべての名称は、それぞれの所有者に帰属します。